Охота на американские подводные лодки в Ормузском проливе; важность технологической добычи
-
Охота на американские безэкипажные субмарины в Ормузском проливе
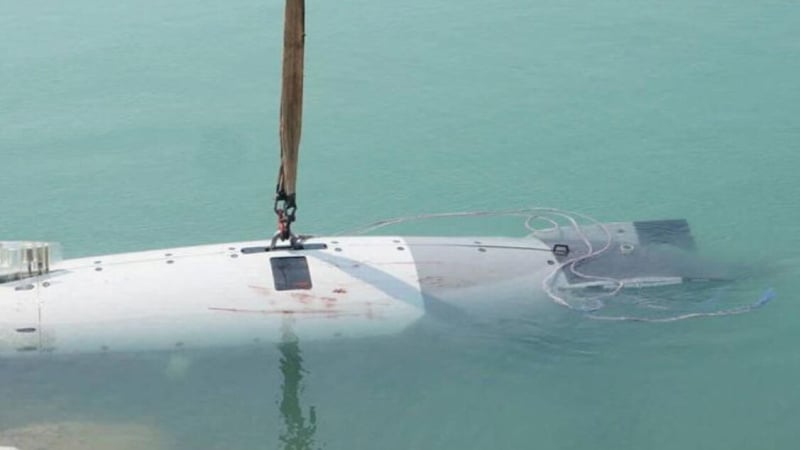
Pars Today - На прошлой неделе Иран захватил американскую "умную" подводную лодку (точнее безэкипажный подводный аппарат) в Ормузском проливе.
Согласно сообщению Pars Today, ВМС Корпуса стражей исламской революции объявили в пресс-релизе № 12, что во вторник, 8 сентября, в ходе комплексной разведывательной операции на рассвете они захватили одну из самых современных беспилотных подводных лодок армии США у входа в Ормузский пролив. Эта "умная" подводная лодка оснащена новейшими в мире технологиями в области подводного плавания и была поставлена в состав флота армии США в 2025 году.
Захват передового американского безэкипажного подводного аппарата Dive-LD ВМС Корпуса стражей исламской революции является одним из важнейших разведывательных и военных событий в военно-морском противостоянии между Ираном и США. Значение этого события не ограничивается захватом беспилотного аппарата, но также включает в себя характер миссии, используемые технологии и способность такой страны, как Иран, обнаруживать, отслеживать и захватывать систему, которая в первую очередь предназначена для скрытых и автономных подводных операций.
Если бы мы представили Dive-LD просто как «безэкипажную подводную лодку», мы бы упустили из виду важную часть её технологии. Dive-LD на самом деле является автономным подводным аппаратом большого водоизмещения (LDAUV); это автономный подводный аппарат с большим водоизмещением, предназначенный для длительных миссий, перевозки различных грузов и работы на больших глубинах.
Система была разработана компанией Dive Technologies и после приобретения компании Anduril стала частью семейства автономных подводных систем этой компании. Dive-LD имеет длину около 5,8 метров и диаметр 1,2 метра и предназначен для работы на глубине до 6000 метров, что помещает его в одну из самых суровых сред, когда-либо созданных человеком.
6000 метров ниже поверхности океана означают огромное давление воды на всю поверхность корпуса. На таких глубинах малейшая слабость в конструкции, уплотнениях, соединениях или камерах высокого давления может привести к катастрофической поломке. Таким образом, Dive-LD должен одновременно решать сложные задачи, такие как внешнее давление, структурная деформация, усталость материала, герметизация, изменения плавучести и поддержание работоспособности электронного оборудования в условиях чрезвычайно высокого давления.
Но конструкция корпуса — это не только вопрос выдерживания давления. Внешняя форма аппарата должна быть максимально гидродинамичной, чтобы уменьшить сопротивление воды. Это особенно важно для безэкипажного подводного аппарата (БЭПА), поскольку, в отличие от атомной подводной лодки, он имеет ограниченную энергию и должен долгое время управлять энергией, накопленной в батареях. Любая энергия, затраченная на преодоление сопротивления воды, оставляет меньше энергии для движения, датчиков, обработки данных и продолжения миссии.
В этом заключается одна из важнейших инженерных задач для беспилотных подводных аппаратов: увеличение емкости батарей может увеличить продолжительность работы, но также увеличивает массу и объем; увеличение массы влияет на плавучесть и динамику, а увеличение объема может увеличить гидродинамическое сопротивление. Таким образом, проектирование такого аппарата представляет собой огромную цепочку инженерных компромиссов, в которой конструкция, движение, энергия, плавучесть и миссия постоянно влияют друг на друга.
С другой стороны, Dive-LD должен уметь управлять своим положением по трем осям движения и трем осям вращения. Для подводного аппарата расположение центра масс и центра плавучести имеет очень важное значение, а изменение количества груза может изменить баланс и динамическое поведение аппарата. По этой причине модульная архитектура Dive-LD предназначена не только для замены оборудования; инженеры также должны учитывать влияние массы, объема и расположения каждого груза на устойчивость и управляемость аппарата.
Но, пожалуй, наиболее сложной проблемой является навигация. Беспилотный подводный аппарат не может постоянно использовать GPS, как беспилотный летательный аппарат. Радиоволны спутников сильно ослабляются на глубине, поэтому аппарат должен оценивать свое положение с помощью комбинации внутренних навигационных систем и подводных датчиков.
Именно здесь становятся важными такие технологии, как инерциальная навигация (ИНС), доплеровская съемка скорости (ДВС), датчики глубины, акустические навигационные системы и данные гидролокатора. ИНС может непрерывно оценивать движение аппарата, но ее ошибка накапливается со временем. Таким образом, система должна объединять данные с различных датчиков для получения более точной оценки положения, скорости и ориентации аппарата. При этом система доплеровской регистрации скорости (DVL) приобретает особое значение. Автономные подводные аппараты не могут постоянно использовать GPS, как беспилотные летательные аппараты; поэтому объединение инерциальной навигационной системы (INS) с DVL для определения скорости и положения имеет очень важное значение. Новые исследования в области AUV также подчеркивают роль DVL в определении вектора скорости и его объединении с инерциальными навигационными системами. Фактически, Dive-LD должен перемещаться в среде, где нет ни GPS, ни надлежащей видимости, ни возможности обычной радиосвязи, ни всегда предсказуемого пути.
По этой причине слово «автономный» в Dive-LD гораздо важнее, чем слово «безэкипажный». Слово «безэкипажный» означает, что внутри аппарата нет человека; а «автономный» означает, что система может выполнять значительную часть процессов навигации, управления и выполнения миссии без постоянного участия человека.
Общий цикл такой системы можно представить как «Восприятие, Оценка, Планирование и Действие»: получение информации из окружающей среды, оценка ситуации, принятие соответствующего решения и его последующее выполнение — процесс, который повторяется снова и снова.
Эта возможность становится еще более важной, если учесть, что Dive-LD предназначен для переноса разнообразной полезной нагрузки. Одна платформа может быть оснащена различным подводным оборудованием для съемки и картографирования, от гидролокаторов и гидрографического оборудования до систем распознавания объектов и датчиков окружающей среды, в зависимости от задачи.
Поэтому Dive-LD лучше рассматривать не как «малую подводную лодку», а как многоцелевую подводную роботизированную платформу, которая объединяет морскую конструктивную инженерию, гидродинамику, энергетические системы, управление, навигацию, обработку данных и автономный интеллект в многометровом корпусе.
Это наглядно демонстрирует огромное значение использования этого беспилотного подводного аппарата для Ирана.