تحلیل| شکار زیرسطحی آمریکا در تنگه هرمز؛ اهمیت یک غنیمت فناورانه
شهریور ۲۵, ۱۴۰۵ ۱۲:۳۲ Asia/Tehran
-
شکار زیرسطحی آمریکا در تنگه هرمز؛ اهمیت یک غنیمت فناورانه
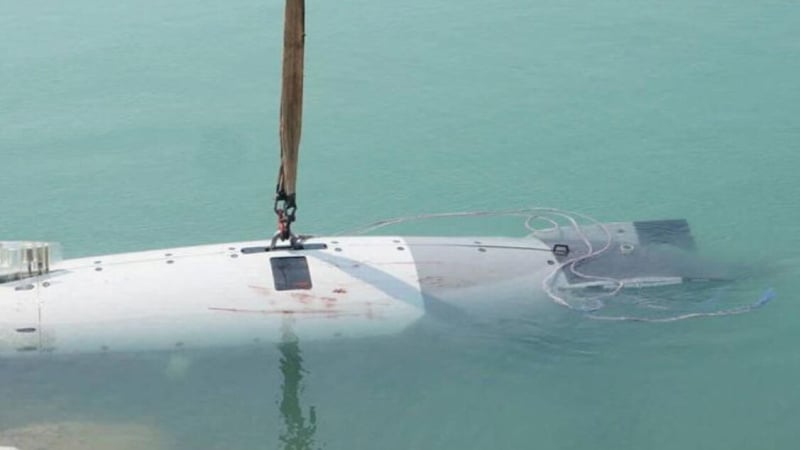
پارس تودی-هفته گذشته یک فروند زیرسطحی هوشمند آمریکا در تنگه هرمز به غنیمت ایران درآمد.
به گزارش پارس تودی، نیروی دریایی سپاه پاسداران انقلاب اسلامی در اطلاعیه شماره ۱۲ اعلام کرد که یکی از مدرن ترین زیر دریاییهای هوشمند و بدون سرنشین ارتش امریکا را در ورودی تنگه هرمز طی یک اقدام پیچیده اشراف اطلاعاتی و عملیاتی در سحرگاه سه شنبه ۸ سپتامبر به دام انداخته است. این زیر سطحی هوشمند از جدیدترین تکنولوژی در حوزه زیر سطحی در دنیا برخوردار است در سال ۲۰۲۵ به ناوگان ارتش آمریکا تحویل شده بود.
به غنیمت گرفتن یک فروند زیرسطحی بدون سرنشین پیشرفته آمریکایی موسوم به«دایو ال- دی» Dive-LD توسط نیروی دریایی سپاه پاسداران انقلاب اسلامی، یکی از مهمترین رخدادهای اطلاعاتی و نظامی در عرصه نبرد دریایی میان ایران و آمریکا است. اهمیت این رویداد تنها به تصاحب یک وسیله بدون سرنشین محدود نمیشود، بلکه به ماهیت مأموریت، فناوریهای بهکاررفته و توانایی کشوری چون ایران در کشف، ردیابی و به دام انداختن سامانهای مربوط است که اساساً برای فعالیت پنهانی و خودکار در زیر آب طراحی شده است.
اگر بخواهیم Dive-LD را صرفاً یک «زیردریایی بدون سرنشین» معرفی کنیم، بخش مهمی از فناوری آن را نادیده گرفتهایم. Dive-LD در واقع یک Large Displacement Autonomous Underwater Vehicle یا LDAUV است؛ یک وسیله نقلیه زیرآبی خودمختار با جابهجایی بالا که برای مأموریتهای طولانیمدت، حمل محمولههای مختلف و عملیات در اعماق بسیار زیاد طراحی شده است.
این سامانه توسط Dive Technologies توسعه داده شد و پس از خرید این شرکت توسط Anduril، وارد خانواده سامانههای خودمختار زیرآبی این شرکت شد. Dive-LD حدود ۵.۸ متر طول و ۱.۲ متر قطر دارد و برای عملیات تا عمق حدود ۶۰۰۰ متر معرفی شده است؛ عمقی که آن را وارد یکی از سختترین محیطهای مهندسیشده توسط بشر میکند.
۶۰۰۰ متر زیر سطح اقیانوس یعنی فشار بسیار عظیم آب روی تمام سطح بدنه. در چنین عمقی کوچکترین ضعف در طراحی سازه، آببندی، اتصالات یا محفظههای تحت فشار میتواند به شکست فاجعهبار منجر شود. بنابراین Dive-LD باید همزمان با مسائل پیچیدهای مانند فشار خارجی، کمانش سازه، خستگی مواد، آببندی، تغییرات شناوری و حفظ عملکرد تجهیزات الکترونیکی در محیط فوقالعاده پرفشار مقابله کند.
اما طراحی بدنه فقط برای تحمل فشار نیست. شکل خارجی وسیله باید تا حد امکان هیدرودینامیک باشد تا مقاومت آب کاهش پیدا کند. این مسئله در یک زیر سطحی بدون سرنشین AUV اهمیت فوقالعادهای دارد، چون برخلاف یک زیردریایی هستهای، انرژی آن محدود است و باید انرژی ذخیرهشده در باتریها را برای مدت طولانی مدیریت کند. هر مقدار انرژی که صرف غلبه بر مقاومت آب شود، انرژی کمتری برای حرکت، سنسورها، پردازش داده و ادامه مأموریت باقی میگذارد.
اینجا یکی از مهمترین چالشهای مهندسی زیر سطحی های بدون سرنشین شکل میگیرد: افزایش باتری میتواند مداومت را بالا ببرد، اما همزمان جرم و حجم را افزایش میدهد؛ افزایش جرم روی شناوری و دینامیک اثر میگذارد و افزایش حجم میتواند مقاومت هیدرودینامیکی را بیشتر کند. بنابراین طراحی چنین وسیلهای یک زنجیره بزرگ از بده و بستان های مهندسی است که در آن سازه، پیشرانش، انرژی، شناوری و مأموریت دائماً روی یکدیگر اثر میگذارند.
در طرف دیگر، Dive-LD باید بتواند وضعیت خود را در سه محور حرکتی و سه محور چرخشی کنترل کند. برای یک وسیله زیرآبی، موقعیت مرکز جرم و مرکز شناوری اهمیت بسیار زیادی دارد و تغییر مقدار محموله میتواند تعادل و رفتار دینامیکی وسیله را تغییر دهد. به همین دلیل معماری ماژولار Dive-LD فقط برای تعویض تجهیزات نیست؛ بلکه مهندسان باید اثر جرم، حجم و محل قرارگیری هر محموله را روی پایداری و کنترل وسیله نیز در نظر بگیرند.
اما شاید پیچیدهترین مسئله، ناوبری باشد.یک زیر سطحی بدون سرنشین در زیر آب نمیتواند مانند یک پهپاد هوایی دائماً از GPS استفاده کند. امواج رادیویی ماهوارهای در عمق آب بهشدت تضعیف میشوند و بنابراین وسیله باید موقعیت خود را با ترکیبی از سامانههای ناوبری داخلی و سنسورهای زیرآبی تخمین بزند.
اینجاست که فناوریهایی مانند ناوبری اینرسی INS، سامانه ثبت سرعت داپلری DVL، سنسور عمق، سامانههای ناوبری آکوستیکی و دادههای سونار اهمیت پیدا میکنند. INS میتواند حرکت وسیله را بهصورت پیوسته تخمین بزند، اما خطای آن در طول زمان تجمع پیدا میکند. بنابراین سیستم باید دادههای سنسورهای مختلف را با یکدیگر ترکیب کند تا تخمین دقیقتری از موقعیت، سرعت و وضعیت وسیله به دست آورد.در این میان سامانه ثبت سرعت داپلری DVLنیز اهمیت ویژهای پیدا میکند. وسایل زیرسطحی خودران در زیر آب نمیتوانند مانند پهپادهای هوایی بهطور مستمر از GPS استفاده کنند؛ بنابراین ترکیب سامانه ناوبری اینرسی (INS) با DVL برای تعیین سرعت و موقعیت بسیار مهم است. پژوهشهای جدید در حوزه AUV نیز بر نقش DVL در تعیین بردار سرعت و تلفیق آن با سامانههای ناوبری اینرسی تأکید دارند.در واقع Dive-LD باید در محیطی حرکت کند که نه GPS ، نه دید مناسب، نه امکان ارتباط رادیویی عادی و نه همیشه یک مسیر از پیش قابل پیشبینی دارد.
به همین دلیل واژه «Autonomous» در Dive-LD بسیار مهمتر از عبارت «Unmanned» است.کلمه Unmanned یعنی انسان داخل وسیله حضور ندارد؛ اما Autonomous یعنی سامانه میتواند بخش قابلتوجهی از فرآیند ناوبری، کنترل و اجرای مأموریت را بدون هدایت لحظهبهلحظه انسان انجام دهد.
چرخه کلی چنین سامانهای را میتوان به شکل Sense، Estimate، Plan و Act تصور کرد: دریافت اطلاعات از محیط، تخمین وضعیت، برنامهریزی و سپس اجرای تصمیم؛ فرآیندی که دوباره و دوباره تکرار میشود.
این قابلیت زمانی اهمیت بیشتری پیدا میکند که بدانیم Dive-LD برای حمل محموله های مختلف طراحی شده است. یک پلتفرم واحد میتواند بسته به مأموریت به تجهیزات مختلف سنجش و نقشهبرداری زیرآبی از سونار و تجهیزات هیدروگرافی گرفته تا سامانههای تشخیص اشیا و حسگرهای محیطی مجهز شود.
بنابراین Dive-LD را بهتر است نه بهعنوان یک «زیردریایی کوچک»، بلکه بهعنوان یک پلتفرم رباتیک زیرآبی چندمنظوره ببینیم؛ پلتفرمی که ترکیبی از مهندسی سازههای دریایی، هیدرودینامیک، سیستمهای انرژی، کنترل، ناوبری، پردازش داده و هوش خودمختار را در یک بدنه چندمتری جمع کرده است.
همین امر اهمیت زیاد به غنیمت گرفتن این زیرسطحی بدون سرنشین را برای ایران به خوبی نشان می دهد./
srm
کلیدواژه