論評;ホルモズ海峡における米の新型無人潜水艇の捕獲/技術的戦利品としての重要性
-
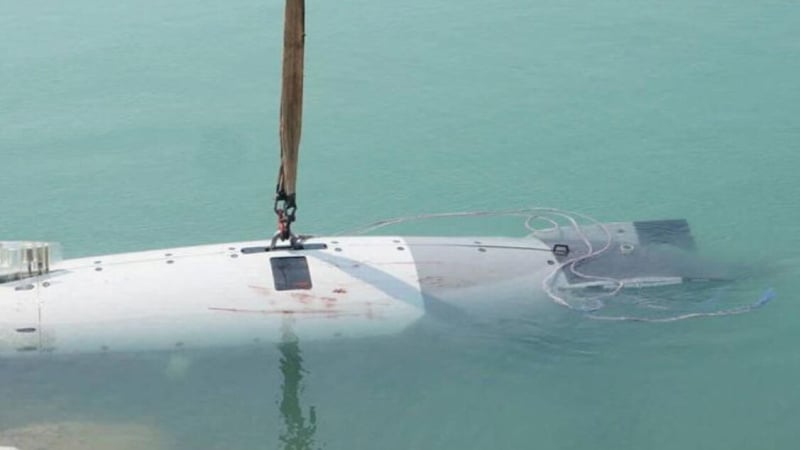
ホルモズ海峡でほぼ完全な状態で捕獲された米の新型無人潜水艇
今月8日、高度に知能化されたアメリカの無人潜水艇がホルモズ海峡でイランに拿捕されました。
【ParsTodayイラン】IRGCイランイスラム革命防衛隊海軍は第12号公示において、「今月8日火曜未明、複雑な諜報・作戦措置の中、米軍の最新型高度知能無人潜水艇1隻をホルモズ海峡入口で捕獲したと発表しました。この無人潜水艇は世界の潜水艇分野における最新技術を備えており、2025年に米軍艦隊に納入されたものです。
イスラム革命防衛隊海軍がダイブLD(Dive-LD)と呼ばれる米国の最新鋭無人潜水艇を拿捕したことは、イランと米国の海戦における最も重要な諜報活動および軍事上の出来事の1つとなっています。この出来事の重要性は無人車両の取得に限定されず、任務の性質、使用される技術、そして基本的に水中での秘密の自動活動のために設計されたシステムを探知、追跡、捕捉するイランのような国の能力にも関係しています。
Dive-LD を単に「無人潜水艦」と呼ぶのは、その技術の重要な部分を看過していることになります。Dive-LDは、実際にはLDAUV大排気量自律水中車両を指しており、長期間の任務遂行用に設計された大排気量の自律型水中ビークルで、様々なペイロードを搭載し、深度で作動します。
このシステムはDive Technologies社によって開発され、同社がアンドゥリル・インダストリーズ社に買収された後、同社の自律型水中システム製品群に加わりました。大きさは全長約5.8メートル、直径約1.2メートルで、水深約6000メートルまでの潜水・運用が可能です。この深さは、人類が設計した環境の中でも最も過酷な環境の一つとされています。
水深6,000メートルでは、船体全体に途方もない水圧がかかります。このような深さの地点では、構造、防水シール、接続部、または圧力室の設計にわずかな欠陥があるだけでも、壊滅的な故障につながる可能性があります。そのため、Dive-LDは、外部圧力、構造物の座屈、材料疲労、シール、浮力変化、そして極めて高圧な環境下での電子機器の性能維持といった複雑な問題に同時に対処できなければなりません。
しかし、船体設計は単に水圧への耐久のためだけではありません。船体の外形は、水の抵抗を減らすために、できる限り流体力学的に最適化されている必要があります。これは、AUV無人潜水艇にとって極めて重要です。その理由は、AUVは原子力潜水艦とは異なり、エネルギーが限られており、バッテリーに蓄えられたエネルギーを長期間にわたって管理する必要があるからです。水の抵抗を克服するためにエネルギーを消費すれば、推進力、センサー、データ処理、そして任務の継続に使えるエネルギーは僅かしか残りません。
ここで、無人潜水艇の最も重要な工学的課題の1つが生じてきます。バッテリーを増やせば持続性が向上する一方、同時に質量と体積も増加します。質量の増加は浮力と力学に影響し、体積の増加は流体力学的抵抗を増加させる可能性があります。したがって、このような装置の設計は、構造、推進力、エネルギー、浮力、使命が常に相互に影響し合う工学的な授受の大きな連鎖ということになります。
一方、Dive-LD は3つの運動軸と3つの回転軸で位置を制御できる必要があります。水中装置の場合、重心と浮力中心の位置は非常に重要であり、荷物の量を変えると装置のバランスと動的挙動が変化する可能性があります。だからこそ、Dive-LD のモジュラー構造は、機器の変更だけを目的とするものではなく、エンジニアは各貨物の質量、体積、位置が車両の安定性と制御に及ぼす影響も考慮する必要があります。
しかし、おそらく最も複雑な問題はナビゲーションだと考えられます。水中の無人潜水艦は、空中における無人機のように常にGPSを使用することはできません。衛星電波は深海では大きく減衰するため、無人潜水艇は車載ナビゲーション・システムと水中センサーを組み合わせて位置を推定する必要があります。
ここで、INS慣性航法、DVLドップラー速度記録システム、深度センサー、音響航法システム、ソナーデータなどの技術が重要になってきます。INS は車両の動きを継続的に推定できますが、その誤差は時間の経過とともに蓄積されます。したがって、システムは様々なセンサーからのデータを組み合わせて、車両の位置、速度、状態をより正確に推定する必要があります。一方、DVL ドップラー速度記録システムも特に重要となってきます。
自動運転水中車両は、無人機のようにGPSを継続的には使用できません。したがって、INS慣性航法システムとDVLの組み合わせは、速度と位置の決定にとって極めて重要です。AUV分野の新しい研究では、速度ベクトルを決定し、それを慣性航法システムと統合する際のDVLの役割も強調されています。実際、Dive-LDはGPSも適切な視界もなく、通常の無線通信が不可能で、常に予測可能なルートが存在するとは限らない環境で移動する必要があります。
このため、Dive-LDにおける「自律型」という用語は、「無人型」という用語よりもはるかに重要です。「無人型」とは、読んで字のごとく機体内部に人間がいないことを意味しますが、「自律型」とは、システムが人間の逐次的な指示なしに、航行、制御、および任務遂行プロセスの大部分を実行できることを意味します。
このようなシステムの全体的なサイクルは、感知、推定、計画、行動と考えることができます。つまり、環境から情報を受け取り、状況を推定し、計画を立て、そして決定を実行するというプロセスが、何度も繰り返されるサイクルです。
Dive-LD が様々な貨物の運搬向けに設計されていることが理解できた時、この機能はさらに重要になります。単一のプラットフォームには、ソナーや水路測量装置から物体認識システムや環境センサーに至るまで、任務に応じて様々な水中測量および地図作成装置を装備できるのです。
したがって、Dive-LDは「小型潜水艦」としてではなく、海洋構造工学、流体力学、エネルギーシステム、制御、航行、データ処理、自律的な知能を数メートルの機体に統合した多目的水中ロボット・プラットフォームとして捉える方が適切だと言えます。
このことは、イランにとってこの無人潜水艇を戦利品として回収したことが極めて重要であることを明確に示しているのです。
ラジオ日本語のソーシャルメディアもご覧ください。