Buruan Bawah Air AS di Selat Hormuz: Pentingnya Sebuah Rampasan Teknologi
-
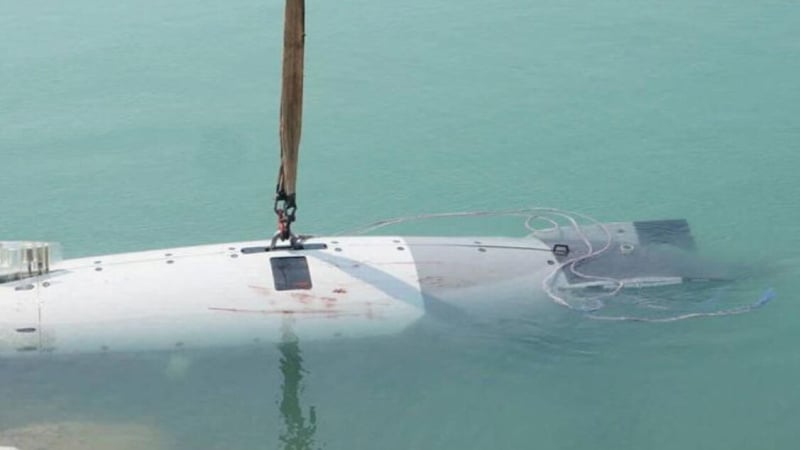
Kapal selam tanpa awak canggih Amerika bernama "Dive-LD"
Pars Today - Pekan lalu satu unit kapal selam cerdas Amerika di Selat Hormuz menjadi rampasan Iran.
Melansir Pars Today, Rabu, 16 September 2026, Angkatan Laut Korps Garda Revolusi Islam dalam Pengumuman Nomor 12 mengumumkan bahwa mereka telah menjebak salah satu kapal selam cerdas dan tanpa awak tercanggih Militer Amerika di pintu masuk Selat Hormuz melalui operasi intelijen dan lapangan yang kompleks pada dini hari Selasa, 8 September. Kapal selam cerdas ini memiliki teknologi terbaru di dunia dalam bidang bawah air dan telah diserahkan kepada armada Militer Amerika pada tahun 2025.
Penyitaan satu unit kapal selam tanpa awak canggih Amerika bernama "Dive-LD" oleh Angkatan Laut IRGC adalah salah satu peristiwa intelijen dan militer terpenting dalam medan pertempuran maritim antara Iran dan Amerika. Pentingnya peristiwa ini tidak terbatas pada perampasan sebuah kendaraan tanpa awak, melainkan pada sifat misi, teknologi yang digunakan, dan kemampuan negara seperti Iran dalam mendeteksi, melacak, dan menjebak sistem yang pada dasarnya dirancang untuk beroperasi secara tersembunyi dan otomatis di bawah air.
Jika kita ingin memperkenalkan Dive-LD hanya sebagai "kapal selam tanpa awak", kita telah mengabaikan bagian penting dari teknologinya. Dive-LD sebenarnya adalah Large Displacement Autonomous Underwater Vehicle atau LDAUV; kendaraan bawah air otonom dengan daya angkut besar yang dirancang untuk misi jangka panjang, membawa berbagai muatan, dan beroperasi di kedalaman yang sangat ekstrem.
Sistem ini dikembangkan oleh Dive Technologies dan setelah perusahaan ini diakuisisi oleh Anduril, masuk ke dalam keluarga sistem otonom bawah air perusahaan tersebut. Dive-LD memiliki panjang sekitar 5,8 meter dan diameter 1,2 meter serta diperkenalkan untuk operasi hingga kedalaman sekitar 6.000 meter; kedalaman yang membawanya masuk ke salah satu lingkungan paling ekstrem yang direkayasa manusia.
6.000 meter di bawah permukaan laut berarti tekanan air yang sangat besar pada seluruh permukaan badan. Pada kedalaman seperti itu, kelemahan sekecil apa pun dalam desain struktur, penyegelan, sambungan, atau ruang bertekanan dapat menyebabkan kegagalan katastrofik. Karena itu Dive-LD harus secara simultan menghadapi persoalan rumit seperti tekanan eksternal, tekuk struktur, kelelahan material, penyegelan, perubahan daya apung, dan mempertahankan kinerja peralatan elektronik di lingkungan bertekanan sangat tinggi.
Namun desain badan bukan hanya untuk menahan tekanan. Bentuk luar kendaraan harus sehidrodinamis mungkin untuk mengurangi hambatan air. Hal ini sangat penting pada kapal selam tanpa awak AUV, karena berbeda dari kapal selam nuklir, energinya terbatas dan harus mengelola energi yang tersimpan dalam baterai untuk waktu yang lama. Setiap energi yang digunakan untuk mengatasi hambatan air berarti lebih sedikit energi yang tersisa untuk pergerakan, sensor, pemrosesan data, dan kelanjutan misi.
Di sinilah salah satu tantangan rekayasa terpenting kapal selam tanpa awak terbentuk: menambah baterai dapat meningkatkan daya tahan, tetapi sekaligus menambah massa dan volume; penambahan massa memengaruhi daya apung dan dinamika, dan penambahan volume dapat meningkatkan hambatan hidrodinamik. Karena itu desain kendaraan semacam itu adalah rantai besar dari kompromi rekayasa di mana struktur, propulsi, energi, daya apung, dan misi terus-menerus saling memengaruhi.
Di sisi lain, Dive-LD harus dapat mengendalikan posisinya pada tiga sumbu gerak dan tiga sumbu rotasi. Bagi kendaraan bawah air, posisi pusat massa dan pusat daya apung sangat penting, dan perubahan jumlah muatan dapat mengubah keseimbangan serta perilaku dinamika kendaraan. Karena itu arsitektur modular Dive-LD bukan hanya untuk mengganti peralatan; melainkan para insinyur harus mempertimbangkan efek massa, volume, dan lokasi setiap muatan terhadap stabilitas dan kendali kendaraan.
Namun mungkin persoalan paling rumit adalah navigasi. Kapal selam tanpa awak di bawah air tidak dapat seperti drone udara yang terus-menerus menggunakan GPS. Gelombang radio satelit sangat melemah di kedalaman air, dan karena itu kendaraan harus memperkirakan posisinya dengan kombinasi sistem navigasi internal dan sensor bawah air.
Di sinilah teknologi seperti navigasi inersia INS, sistem pencatat kecepatan Doppler DVL, sensor kedalaman, sistem navigasi akustik, dan data sonar menjadi penting. INS dapat memperkirakan pergerakan kendaraan secara kontinu, tetapi kesalahannya terakumulasi seiring waktu. Karena itu sistem harus menggabungkan data dari berbagai sensor untuk mendapatkan estimasi posisi, kecepatan, dan keadaan kendaraan yang lebih akurat. Di sini sistem pencatat kecepatan Doppler DVL juga menjadi sangat penting.
Kendaraan bawah air otonom tidak dapat seperti drone udara yang terus-menerus menggunakan GPS; karena itu kombinasi sistem navigasi inersia (INS) dengan DVL untuk menentukan kecepatan dan posisi sangat penting. Penelitian baru di bidang AUV juga menekankan peran DVL dalam menentukan vektor kecepatan dan menggabungkannya dengan sistem navigasi inersia. Pada kenyataannya, Dive-LD harus bergerak di lingkungan yang tidak ada GPS, tidak ada visibilitas yang baik, tidak ada kemungkinan komunikasi radio biasa, dan tidak selalu memiliki jalur yang dapat diprediksi sebelumnya.
Karena itu kata "Autonomous" dalam Dive-LD jauh lebih penting daripada istilah "Unmanned". Kata Unmanned berarti tidak ada manusia di dalam kendaraan; tetapi Autonomous berarti sistem dapat melakukan bagian signifikan dari proses navigasi, kendali, dan pelaksanaan misi tanpa bimbingan manusia detik demi detik.
Siklus umum sistem semacam itu dapat dibayangkan sebagai Sense, Estimate, Plan, dan Act: menerima informasi dari lingkungan, memperkirakan keadaan, merencanakan, lalu melaksanakan keputusan; proses yang diulang berkali-kali.
Kemampuan ini menjadi lebih penting ketika kita mengetahui bahwa Dive-LD dirancang untuk membawa berbagai muatan. Satu platform dapat, tergantung misi, dilengkapi dengan berbagai peralatan pengukuran dan pemetaan bawah air mulai dari sonar dan peralatan hidrografi hingga sistem deteksi objek dan sensor lingkungan.
Karena itu, Dive-LD lebih baik dilihat bukan sebagai "kapal selam kecil", melainkan sebagai platform robotik bawah air serbaguna; platform yang menggabungkan rekayasa struktur kelautan, hidrodinamika, sistem energi, kendali, navigasi, pemrosesan data, dan kecerdasan otonom dalam satu badan berukuran beberapa meter.
Hal inilah yang dengan baik menunjukkan besarnya pentingnya penyitaan kapal selam tanpa awak ini bagi Iran.
"Angkatan Laut IRGC berhasil menjebak dan menyita Dive-LD, kapal selam tanpa awak (UUV) canggih AS, di pintu masuk Selat Hormuz pada 8 September. Dive-LD adalah Large Displacement Autonomous Underwater Vehicle (LDAUV) yang dikembangkan Dive Technologies (diakuisisi Anduril), dengan panjang 5,8 m, diameter 1,2 m, dan kemampuan operasi hingga kedalaman 6.000 meter. Tantangan rekayasanya meliputi tekanan ekstrem, hidrodinamika, manajemen energi, keseimbangan massa-daya apung, dan navigasi tanpa GPS (menggunakan INS, DVL, sonar, navigasi akustik). Kata "Autonomous" lebih penting daripada "Unmanned" karena sistem dapat menjalankan navigasi, kendali, dan misi tanpa bimbingan manusia. Dive-LD adalah platform robotik bawah air serbaguna yang dapat membawa berbagai muatan. Penyitaan ini penting bagi Iran karena memberikan akses pada teknologi bawah air canggih AS."(Sail)